Python 专区
Python NumPy
数组形状、索引、广播、视图与统计,用实际数组图掌握数值计算。
展开本篇目录
一、为什么学习 NumPy?
NumPy 用 ndarray 存储和计算同类数值数据,是 pandas、图像处理和许多科学计算工具的基础。学会它不仅是为了“少写循环”,更是为了看懂数组的形状、类型和运算含义。
先修:Python 列表、循环与函数。学习路线:创建数组 → 索引 → shape 与 axis → 广播 → 统计 → 复制和存储。先用小数组手算,再对照程序输出。
|
NumPy 自身不负责通用绘图,本篇配套 Matplotlib 用于展示数组。
二、列表与数组的关键区别
|
列表乘法重复内容,数组乘法逐元素计算。数组通常使用统一 dtype;不要把混杂的文本和数字强行塞入同一个数值数组。
三、创建数组与检查属性
|
|
| 接口 | 用途 | 示例 |
|---|---|---|
array |
从已有数据建立数组 | np.array([1,2,3]) |
zeros/ones |
按形状创建 | np.zeros((2,3)) |
arange |
等步长序列 | np.arange(0,10,2) |
linspace |
指定数量的等间隔点 | np.linspace(0,1,5) |
reshape |
重新组织形状 | a.reshape(4,3) |
astype |
转换 dtype | a.astype(np.float32) |
浮点步长的 arange 可能有舍入与端点问题;需要明确点数时使用 linspace。reshape 前后元素总数必须一致,不能自动补值。
四、索引、切片与布尔条件
|
切片是左闭右开。多元素条件使用 &、| 并给每个比较加括号;不能用 Python 的 and 将两个数组当单一真假值。
五、axis:沿哪一个维度汇总?
|
记法:axis 指定被归约掉的维度。不要只背“0 是行、1 是列”,然后把输出方向记反。keepdims=True 会保留长度为 1 的维度,方便后续广播。
六、广播:形状兼容才能计算
|
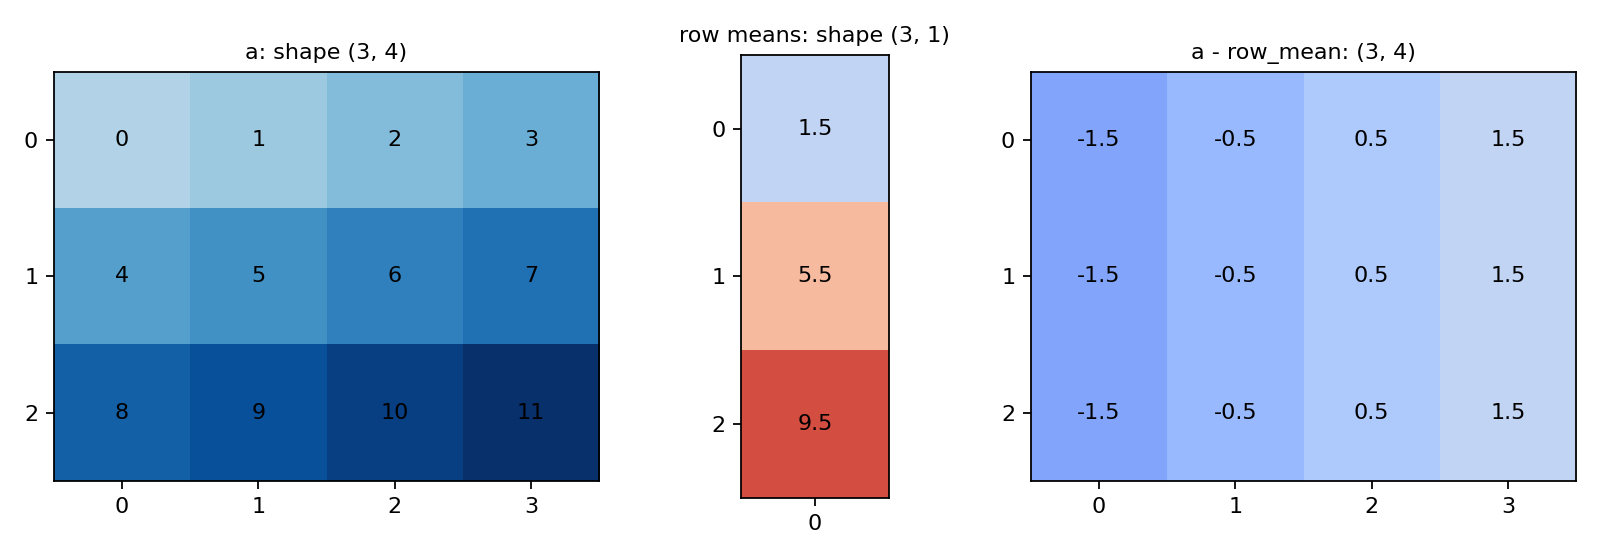
从最右边的维度开始对齐:两个维度相同,或其中一个为 1,才兼容。(3,4) 与 (3,1) 兼容,而 (3,4) 与 (3,) 不兼容。去掉 keepdims 后,应使用 row_mean[:,None] 恢复列形状。
广播通常不需要实际复制那一列均值,但运算输出仍会占内存。构造巨大的两两差值矩阵时,需要先估算结果尺寸。
七、逐元素乘法与矩阵乘法
|
矩阵乘法要求内侧维度一致。求解 Ax=b 时通常使用 np.linalg.solve(A,b),而不是先计算显式逆矩阵;奇异矩阵、病态数据和浮点误差仍需检查。
八、dtype、溢出、缺失值与浮点误差
- 固定宽度整数可能溢出;计算前检查 dtype,不能假设数组整数与 Python 任意精度整数相同。
- 图像的 uint8 运算尤其要注意,必要时先转浮点,再截断回合法范围。
- NaN 需要
np.isnan或np.isfinite检查,不用value == np.nan。 np.mean会传播 NaN;np.nanmean忽略 NaN,但全是 NaN 时依然没有有效均值。- 浮点结果比较使用容差,如
np.allclose、np.testing.assert_allclose,不要普遍要求精确相等。
九、视图与副本:修改为什么会影响原数组?
|
基本切片通常得到视图;高级索引、布尔索引通常得到副本。reshape 是否共享内存取决于布局,不能一概当作复制。需要独立数据时明确 .copy(),需要检查可用 np.shares_memory。
十、随机数与读写
|
固定种子便于同一环境复现实验,但不应声称所有 NumPy 版本的所有算法输出都永久一致。保存普通数值数组不需要 pickle;不要为读取来源不明的对象数组随意开启 allow_pickle=True。
十一、完整实验与结果
|
脚本检查形状、广播后行均值为 0、视图与副本的行为,并保存配图和 centered.npy。预期输出三行均值 [1.5,5.5,9.5],中心化均值均为 0。
十二、练习与排错
- 把数组改成 4×3,预测 axis=0/1 输出形状,再运行核对。
- 按列中心化。参考:
a - a.mean(axis=0, keepdims=True)。 - 用布尔掩码统计 60~100 的有效成绩,保留合法零分的概念不要混淆。
- 故意让
(3,4)减(3,),解释广播异常,而不是盲目 reshape。 - 小项目:对多通道传感器数据按列求均值、标准差,明确处理全空列和零标准差。
常见问题:结果形状不对先打印 shape;值异常先看 dtype;修改相互影响先检查共享内存;性能问题先避免重复复制,再决定是否矢量化。